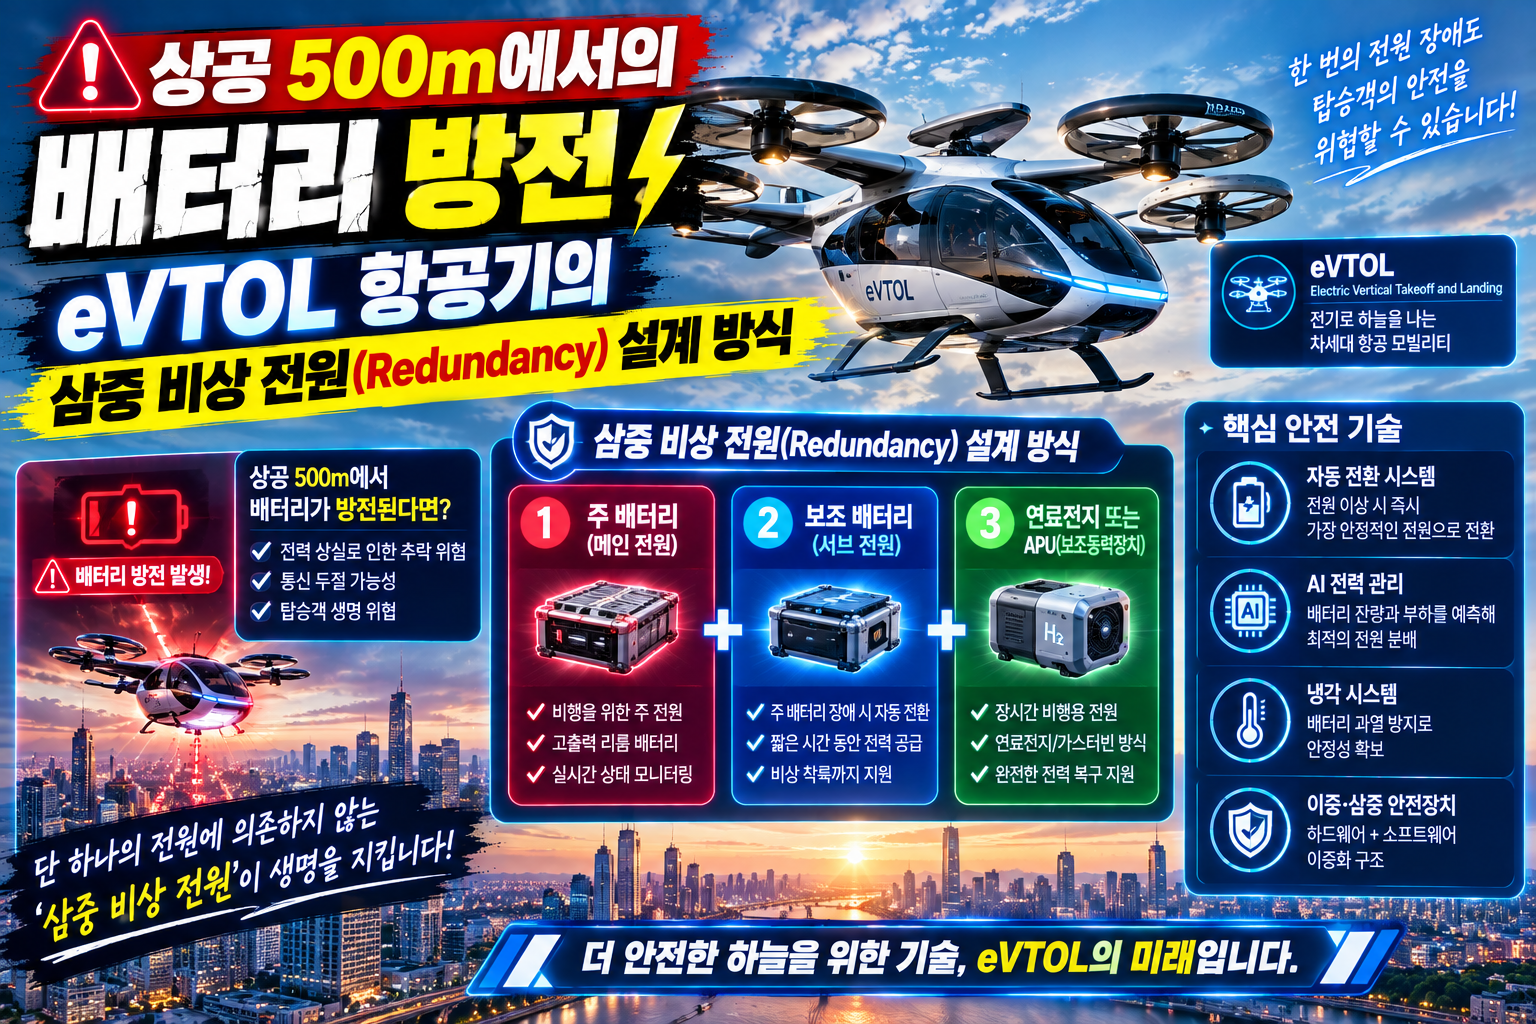
도심항공교통(UAM, Urban Air Mobility)의 핵심 기체인 eVTOL(전기수직이착륙기)이 상공 500m를 비행하는 도중 메인 배터리가 갑자기 방전되거나 전력 공급이 차단된다면 어떤 일이 벌어질까요?
지상 유무인 가솔린 차량이나 일반 전기차는 전력이 끊기면 갓길에 세우면 그만이지만, 공중에 떠 있는 항공기에게 전력 상실은 즉시 대형 추락 사고로 이어집니다. 특히 eVTOL은 전통적인 고정익 비행기처럼 활공할 수 있는 날개가 없거나 극히 제한적이므로, 전력 계통의 신뢰성이 기체 안전의 전부라고 해도 과언이 아닙니다.
이러한 치명적인 위험을 방지하기 위해 항공 공학계와 UAM 제조사들은 ‘삼중 비상 전원 시스템(Triple Redundancy Power System)’을 필수적으로 도입하고 있습니다. 본 글에서는 상공 500m 비상 상황을 대비한 eVTOL의 다중 전원 설계 원리와 핵심 기술을 깊이 있게 분석합니다.
1. eVTOL 전력계통의 핵심: 단일 실패 지점(SPOF)의 완전 배제
항공기 안전 설계의 대원칙은 ‘단일 실패 지점(SPOF, Single Point of Failure)을 만들지 않는 것’입니다. 즉, 단 하나의 부품이나 회로, 배터리 셀이 고장 나더라도 전체 시스템이 마비되어서는 안 됩니다.
eVTOL의 전력계통 설계 기준은 미국 연방항공청(FAA)의 FAR Part 23/27 및 유럽항공안전청(EASA)의 SC-VTOL 규격을 준수해야 합니다. EASA의 SC-VTOL은 치명적 사고 발생 확률을 비행 시간당 10−9 이하(10억 비행 시간당 1회 미만)로 요구하고 있으며, 이는 대형 여객기와 동일한 수준의 엄격한 신뢰성 지표입니다.
이러한 수치적 안전성을 달성하기 위해서는 단일 배터리 팩에 의존하는 구조를 탈피하고, 전력 분배 경로와 제어 유닛까지 완전히 독립된 삼중화(Triple Redundancy) 구조를 구현해야 합니다.
2. 삼중 비상 전원(Triple Redundancy)의 아키텍처 구조
eVTOL에 적용되는 삼중 전원 구조는 단순히 배터리를 3개 병렬로 연결하는 개념이 아닙니다. 물리적, 전기적, 제어 구조적으로 완전히 분리된 3개의 독립 채널(Channel A, B, C)로 구성됩니다.
① 메인 동력 배터리 팩 (Primary Power Pack)
비행 및 호버링(정지 비행)에 필요한 메인 전력을 공급합니다. 에너지 밀도가 높은 리튬 이온(Li-ion) 또는 차세대 리튬 메탈/전고체 배터리가 활용됩니다.
② 보조 및 비상 배터리 팩 (Secondary & Emergency Power Pack)
메인 배터리 BMS(배터리 관리 시스템) 이상이나 셀 열폭주(Thermal Runaway) 감지 시 즉시 전원을 대체합니다. 이 팩은 메인 팩과 물리적으로 격리되어 있어, 메인 팩에 화재나 단락(Short Circuit)이 발생하더라도 아무런 영향을 받지 않습니다.
③ 울트라 캐퍼시터 및 독립 제어용 에머전시 버스 (Emergency Bus)
화재나 절연 파괴로 주 배터리 라인 전체가 차단되었을 때, 비행 제어 컴퓨터(FCC)와 비상 착륙용 최소 로터(Rotor)를 약 3~5분간 작동시킬 수 있는 초고속 방전 전원입니다. 안전 구역까지 비상 비행(Ditch/Emergency Landing)을 수행할 수 있는 골든타임을 확보해 줍니다.
3. 물리적·전기적 격리: 셀 격리와 열폭주 전이 방지
삼중 비상 전원 체계가 제 기능을 하려면, 한 채널의 손상이 다른 채널로 전이되지 않는 ‘격리(Isolation)’ 기술이 핵심입니다.
물리적 방화벽(Thermal Barrier) 및 셀 격리
배터리 모듈 사이에는 에어로겔(Aerogel)이나 마이카(Mica) 소재의 열 차단재가 삽입됩니다. 1번 배터리 팩에서 열폭주가 발생하여 800℃ 이상 온도가 치솟더라도, 열 차단재와 내화 격벽이 연쇄 폭발을 막아 2번과 3번 비상 배터리 팩의 정상 동작을 보장합니다.
이중 통신 및 절연 스위칭 (Galvanic Isolation)
전기적 신호 간섭이나 고전압 서지(Surge)가 비상 전원부로 흘러들어가지 않도록 광커플러(Optocoupler) 기반의 갈바닉 절연 기술을 적용합니다. 주 전력선에 과전류가 흐르면 고속 Solid State Relay(SSR)가 1밀리초(ms) 이내에 물리적으로 회로를 차단합니다.
4. 실시간 상태 진단과 AI 기반 BMS의 예측 제어
상공 500m에서 배터리 문제가 터진 후 대응하는 것은 늦습니다. 따라서 현대 eVTOL의 삼중 전원 설계에는 실시간 고장 진단 알고리즘이 결합됩니다.
- SoH(State of Health) 및 SoC(State of Charge) 정밀 추적: 각 셀의 내부 저항과 전압 강하 추이를 실시간 모니터링합니다.
- 실시간 임피던스 분광법(EIS): 비행 중 배터리 내부의 화학적 노화 상태를 실시간 측정하여 전력 이탈 가능성을 사전에 예측합니다.
- 자동 셰딩(Auto-Load Shedding): 메인 전력이 불안정해지면, 승객용 에어컨, 캐빈 조명, 비필수 센서 등 비보조 전력을 즉시 차단하고 오직 ‘비행 유지를 위한 추진 로터’에만 전력을 집중 배분합니다.
5. 비상 전원 작동 시의 자동 비상 착륙(Autoland) 시나리오
배터리 방전 및 시스템 다중 고장으로 삼중 전원 모드로 전환되었을 때의 실제 비행 제어 메커니즘은 다음과 같이 수행됩니다.
- 1단계 (고장 감지 및 분리): 메인 배터리의 이상 전압 감지 즉시 SSR이 메인 팩을 버스바(Busbar)에서 이탈시킵니다. (소요 시간: < 5ms)
- 2단계 (비상 전원 100% 심리스 전환): 보조 전원이 인버터에 전력을 공급하여 로터의 RPM 저하나 추력 손실을 제로(Zero)화합니다. 승객은 전원 전환을 인지하지 못할 정도로 유연하게 작동합니다.
- 3단계 (비상 착륙 경로 산출 및 자동 착륙): 비행 제어 컴퓨터(FCC)는 남은 비상 전력의 에너지 용량을 계산하여 최단 거리의 비상 버티포트(Vertiport)나 안전 지대를 탐색, 자동 착륙(Autoland) 시퀀스를 시작합니다.
결론: 안전한 UAM 시대를 열어가는 핵심 열쇠
eVTOL 기술의 완성도는 얼마나 오래 날아가는가보다 “위급 상황에서 얼마나 안전하게 상공을 탈출할 수 있는가”에 달려 있습니다. 상공 500m에서의 배터리 방전이라는 최악의 시나리오를 극복하기 위한 삼중 비상 전원(Redundancy) 설계는 단순한 안전장치를 넘어 UAM의 상용화를 가능케 하는 핵심 기술적 기반입니다.
앞으로 Solid-State(전고체) 배터리의 도입과 더불어 AI 기반의 고장 예측 알고리즘이 발전함에 따라, eVTOL의 전력계통 신뢰성은 상업용 여객기 수준 이상의 안전성을 확보하게 될 것입니다.