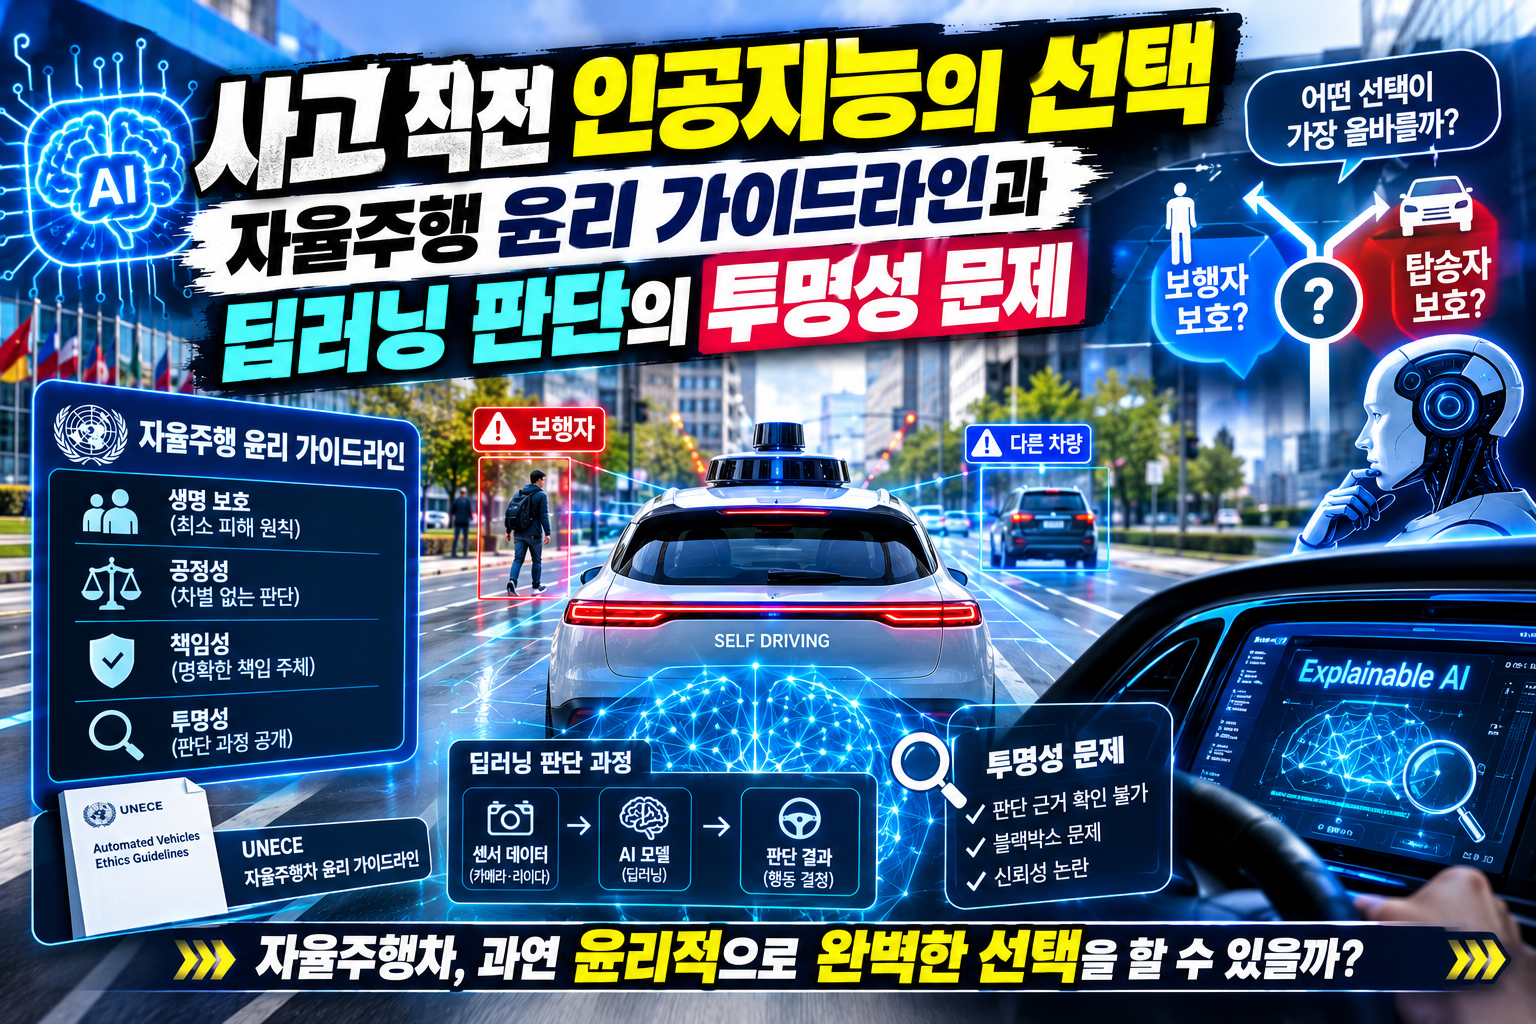
시속 80km/h로 주행 중인 자율주행차가 보행자 여러 명이 도로로 무단횡단하는 갑작스러운 상황을 만났다고 가정해 봅시다. 핸들을 왼쪽으로 꺾으면 인도 위 보행자를 치게 되고, 오른쪽으로 꺾으면 절벽으로 떨어져 탑승자가 사망하게 된다면 AI는 과연 어떤 선택을 내려야 할까요?
이는 저명한 윤리학적 난제인 ‘트롤리 문제(Trolley Problem)’가 자율주행 기술이라는 현실의 벽과 부딪힌 대표적인 사례입니다.
하지만 기술적으로 더 치명적인 문제는 사고 직전 인공지능이 왜 그러한 제동이나 조향 선택을 내렸는지 인간이 전혀 알 수 없는 ‘블랙박스(Black Box) 현상’에 있습니다. 본문에서는 자율주행 윤리 가이드라인의 주요 원칙과, 딥러닝 AI 판단의 투명성을 확보하기 위한 설명 가능한 AI(XAI, Explainable AI) 및 블랙박스 로거(EDR/DSSAD) 기술을 상세히 분석합니다.
1. 자율주행 트롤리 문제와 주요국 윤리 가이드라인의 핵심 원칙
세계 주요 정부와 국제기구는 자율주행 알고리즘이 임박한 사고 상황에서 가치 판단을 내릴 때 지켜야 할 최소한의 윤리적 표준을 법제화하고 있습니다.
| 구분 | 주요 윤리적 가이드라인 및 원칙 | 기술적/사회적 적용 의미 |
| 인명 최우선 원칙 | 재산상 피해보다 인간 생명의 보호를 항상 최우선으로 고려 | 동물이나 구조물 충돌 위험 시 차량/탑승자 및 보행자 보호 우선 |
| 차별 금지 원칙 | 나이, 성별, 인종, 장애 여부 등에 따른 생명 가치 평가 금지 | 보행자 식별 시 속성 기반 우선순위 부여 알고리즘 전면 금지 |
| 인간 탑승자 차별 금지 | 탑승자 생명과 외향 보행자 생명의 가치를 동등하게 평가 | 승객 보호를 위해 외곽 보행자를 고의로 희생시키는 설계 차단 |
[사고 임박 위기 상황 발생]
          ↓
[윤리 알고리즘 검증: 속성 차별(나이/성별) 원칙적 차단]
          ↓
[최소 피해 모델(Minimal Harm Model) 동작: 인명 피해 최소화 조향]
          ↓
[사고 발생 후: XAI 및 DSSAD를 통한 판단 근거 사후 정밀 추적]
독일 교통부 윤리위원회 및 국토교통부 가이드라인에 따르면, “AI 알고리즘은 인간의 개인적 속성(나이, 성별, 외모 등)을 바탕으로 생명의 가치를 계산해서는 안 된다”는 점을 명확히 규정합니다. 또한 사고 위험을 사전에 인지했을 때 피해를 최소화(Minimal Harm)하는 보수적 제동을 최우선으로 두도록 설계됩니다.
2. 딥러닝 판단의 ‘블랙박스(Black Box)’ 문제란 무엇인가?
자율주행의 핵심인 심층 신경망(Deep Neural Network)은 수백만~수억 개의 인공 신경망 파라미터가 얽혀 있는 구조입니다. 이로 인해 다음과 같은 투명성(Transparency) 결여 문제가 발생합니다.
- 내부 연산 과정의 불가해성: AI가 카메라 영상을 인지하여 “왜 핸들을 왼쪽으로 꺾었는가?”에 대한 답을 숫자로 이루어진 가중치(Weights) 값으로만 가지고 있어, 개발자조차 정확한 인과관계를 설명하기 어렵습니다.
- 법적·보험적 책임 소재의 모호성: 사고 발생 시 책임이 차주, 차량 제조사, 자율주행 SW 개발사, 혹은 센서 공급사 중 누구에게 있는지 입증하기가 극도로 까다로워집니다.
[입력: 센서 영상 데이터] ──► [딥러닝 블랙박스 (수억 개 가중치 연산)] ──► [출력: 조향 15도 회전 / 급제동]
                                        ▲
                                (이유 추적 불가능)
3. 판단의 투명성을 확보하는 핵심 기술: XAI 및 DSSAD
AI의 판단 과정을 설명할 수 있도록 만들고 법적 신뢰성을 부여하기 위해 자동차 산업은 다음과 같은 차세대 기술 아키텍처를 도입하고 있습니다.
① 설명 가능한 AI (XAI, Explainable AI)
XAI는 AI가 특정 판단을 내린 이유를 인간이 이해할 수 있는 형태(Visual 또는 Textual)로 복원하는 기술입니다.
- Grad-CAM (시각적 히트맵): AI가 보행자를 인식하거나 급제동을 결정할 때 카메라 영상의 어느 영역(Pixel)에 가중치를 두고 주목했는지를 색상 히트맵으로 보여줍니다.
- Counterfactual Explanations (반사실적 설명): “만약 도로 위에 빗방울 노이즈가 없었다면 AI가 급제동을 걸지 않았을 것”이라는 식의 조건부 가설을 역산하여 알고리즘의 오판 원인을 정밀 추적합니다.
② DSSAD (자율주행 데이터 기록 장치) & EDR
UN Regulation No. 157 규제에 따라 레벨 3 이상의 자율주행 차량에는 DSSAD(Data Storage System for Automated Driving) 탑재가 의무화되었습니다.
- 기능: 자율주행 시스템(ALKS)의 온/오프 상태, 운전자 주행권 전환 요구(TOR) 시점, 시스템 오작동 시의 센서 판단 기록을 초 단위로 보안 메모리에 보관합니다.
- 역할: 사고 발생 시 인간 운전자의 과실인지, AI 시스템의 알고리즘 오작동인지를 명확히 가려내는 ‘법적 판독기’ 역할을 수행합니다.
4. 결론: 기술적 완성을 넘어 사회적 수용성(Acceptability)으로
자율주행차가 도로 위를 안전하게 달리기 위해서는 단순히 사고율을 줄이는 기술적 성과를 넘어, “사고가 났을 때 왜 그런 판단을 했는지 사회와 피해자에게 납득시킬 수 있는 투명성”이 전제되어야 합니다.
윤리 가이드라인을 엄격히 준수하는 센서 퓨전 설계와, 사고 원인을 명백히 규명할 수 있는 XAI 및 DSSAD 기술의 통합이야말로 자율주행에 대한 사회적 신뢰를 형성하고 완전한 레벨 4/5 자율주행 시대를 여는 단단한 법적·기술적 토대가 될 것입니다.