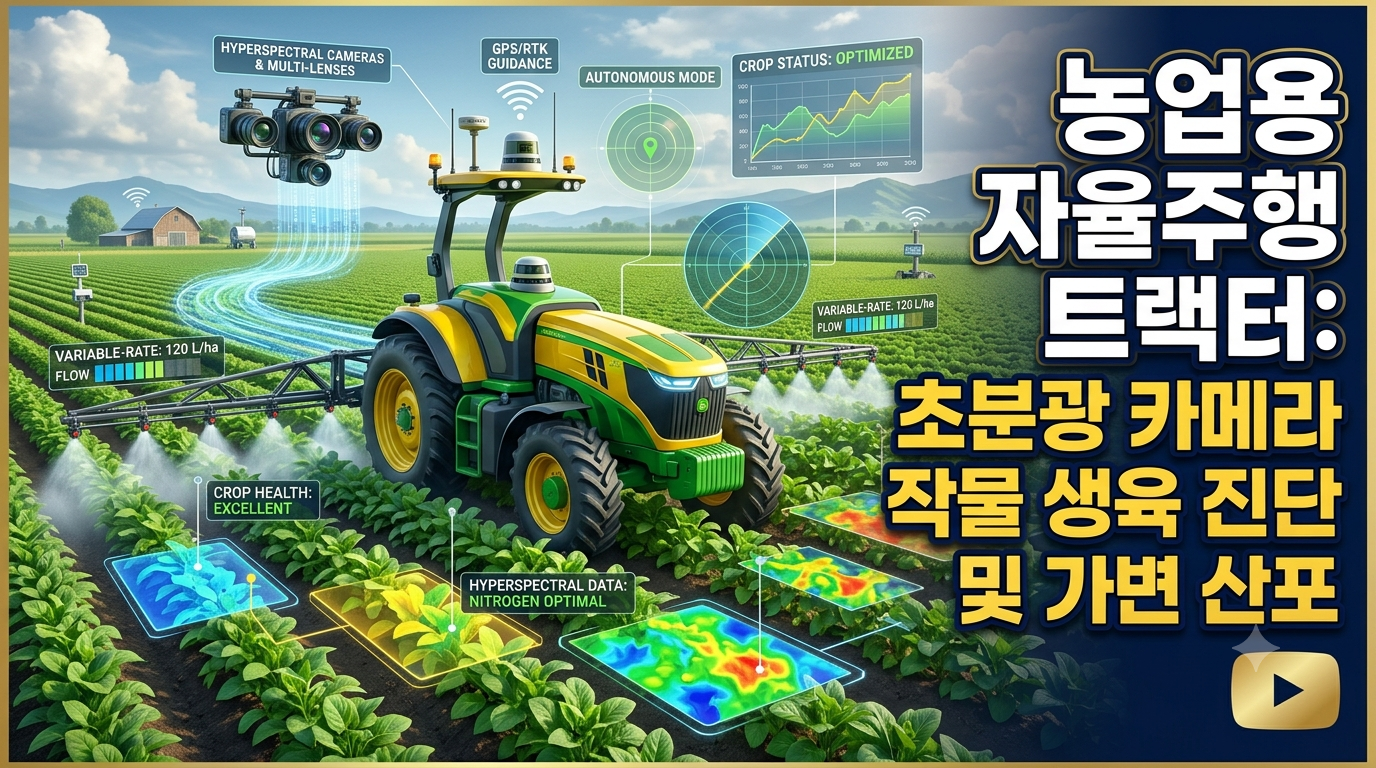
농업용 자율주행 트랙터: 초분광 카메라 기반 작물 생육 진단 및 가변 산포
농업용 트랙터의 역할이 단순히 밭을 이동하고 농기계를 끌어주는 것에서 데이터 기반 작업 플랫폼으로 확대되고 있다. 최근 정밀농업에서는 트랙터에 카메라와 위치 센서, 작업기를 연결하고 작물 상태에 따라 작업량을 조절하는 기술이 연구되고 있다.
그중에서도 초분광(Hyperspectral) 카메라는 일반적인 RGB 카메라보다 훨씬 많은 파장 정보를 얻을 수 있다는 점에서 관심을 받고 있다.
RGB 카메라가 주로 빨강·초록·파랑의 세 가지 색상 정보를 이용한다면 초분광 영상은 넓은 파장 영역을 세분화해 작물에서 나타나는 미세한 스펙트럼 차이를 분석할 수 있다.
이 데이터를 인공지능이나 머신러닝 모델과 결합하면 작물의 생육 상태나 스트레스와 관련된 특징을 추정하고, 그 결과를 트랙터의 작업 정보로 활용하는 구조를 만들 수 있다.
1. 초분광 카메라는 작물을 어떻게 구별할까?
식물은 빛을 모든 파장에서 똑같이 반사하지 않는다.
잎의 색소, 수분 상태, 구조적 특성 등에 따라 특정 파장의 빛이 흡수되거나 반사되는 정도가 달라진다. 초분광 카메라는 이런 차이를 여러 개의 좁은 파장대에서 기록한다.
따라서 촬영된 영상에는 단순한 사진 이상의 정보가 들어 있다.
예를 들어 같은 녹색으로 보이는 두 개의 식물이 사람의 눈에는 비슷하게 보여도 특정 파장대의 반사 특성이 다를 수 있다. 이러한 스펙트럼 차이를 분석하면 작물의 생육이나 스트레스와 관련된 정보를 추정할 수 있다.
실제로 최근 연구에서는 초분광 영상을 이용해 작물 스트레스, 생체량, 엽록소, 질소 함량 등 다양한 농업 관련 특성을 분석하는 연구가 진행되고 있다. 다만 모든 작물과 환경에서 동일한 정확도를 보장하는 것은 아니며 품종과 조명, 생육 단계 등에 따른 차이를 고려해야 한다.
2. 자율주행 트랙터에 초분광 카메라를 장착하면?
자율주행 트랙터는 정해진 경로를 따라 이동하면서 작업기를 운용할 수 있는 플랫폼으로 생각할 수 있다.
여기에 초분광 카메라를 장착하면 트랙터가 이동하는 동안 작물 데이터를 연속적으로 수집하는 것이 가능하다.
기본적인 시스템 구성은 다음과 같다.
초분광 카메라 → 작물 영상 수집 → 데이터 전처리 → AI 분석 → 생육 상태 지도 생성 → 작업량 결정 → 가변 산포기 제어
즉, 카메라가 단순히 작물을 촬영하는 데서 끝나는 것이 아니라 측정 결과가 실제 농작업으로 이어지는 폐루프에 가까운 구조를 만들 수 있다.
| 구성 요소 | 주요 역할 |
|---|---|
| 초분광 카메라 | 작물의 파장별 반사 정보 수집 |
| GNSS | 트랙터 위치 기록 |
| IMU | 주행 자세와 움직임 측정 |
| AI·머신러닝 | 작물 상태 데이터 분석 |
| 농경지 데이터베이스 | 위치별 생육 정보 저장 |
| 가변 산포기 | 구역별 살포량 조절 |
| 제어 시스템 | 분석 결과를 작업기에 전달 |
3. 작물 생육 진단은 어떤 방식으로 이루어질까?
초분광 영상 자체가 “이 작물은 비료가 부족하다”고 직접 판단하는 것은 아니다.
먼저 수집한 스펙트럼 데이터를 전처리하고, 연구 목적에 맞는 특징을 추출한 뒤 실제 현장에서 측정한 작물 데이터와 비교하면서 모델을 학습시키는 과정이 필요하다.
예를 들어 특정 농경지에서 잎의 질소 상태와 초분광 데이터를 함께 수집했다고 가정해보자.
이 데이터를 학습 데이터로 활용하면 AI 모델이 특정 스펙트럼 패턴과 작물 상태 사이의 관계를 학습할 수 있다.
이후 트랙터가 같은 농경지를 이동하면서 새로운 초분광 데이터를 얻으면 기존에 학습된 모델을 이용해 작물 상태를 추정할 수 있다.
여기서 중요한 것은 AI 모델의 정확도가 카메라 성능만으로 결정되지 않는다는 점이다.
센서의 종류, 촬영 각도, 태양광 조건, 토양 노출 정도, 작물 품종, 생육 단계, 학습 데이터의 품질 등이 모두 영향을 줄 수 있다.
4. 생육 진단 결과를 ‘가변 산포’에 연결한다
정밀농업에서 초분광 카메라가 중요한 이유는 데이터를 실제 작업에 활용할 수 있기 때문이다.
예를 들어 농경지를 여러 구역으로 나눈 뒤 각 구역의 생육 상태가 서로 다르다고 가정해보자.
모든 지역에 동일한 양의 비료를 살포하는 대신 생육 상태와 토양 정보 등을 종합해 구역별 작업량을 다르게 설정할 수 있다.
이것이 **가변 산포(Variable Rate Application)**의 기본적인 개념이다.
간단하게 표현하면 다음과 같다.
작물 상태 측정 → 농경지 구역별 데이터화 → 필요한 작업량 계산 → 산포량 설정 → 트랙터 주행 → 작업기 자동 조절
이를 통해 농경지를 하나의 동일한 공간으로 보는 것이 아니라 위치마다 다른 상태를 가진 공간으로 관리할 수 있다.
5. 가변 산포가 필요한 이유
같은 논이나 밭이라고 해도 작물의 생육 상태가 균일하지 않을 수 있다.
토양의 성질, 수분, 일조량, 배수 상태, 재배 이력 등에 따라 작물의 생육이 달라질 수 있기 때문이다.
이런 상황에서 모든 지역에 동일한 양의 자재를 투입하는 방식은 효율적인 관리와 거리가 있을 수 있다.
| 일반적인 균일 살포 | 가변 산포 |
|---|---|
| 전체 면적에 비슷한 양 적용 | 구역별 목표량 설정 |
| 농경지 차이를 단순화 | 공간별 상태 반영 |
| 작업 설정이 단순 | 데이터 처리 필요 |
| 센서 의존도가 낮음 | 센서·지도·제어 필요 |
| 관리 방식이 비교적 간단 | 정밀 관리 가능 |
다만 가변 산포가 항상 투입량을 줄인다는 의미는 아니다.
작물 상태와 목표에 따라 어느 구역에는 더 많은 투입이 필요할 수도 있다. 따라서 핵심은 무조건 적게 사용하는 것이 아니라 필요한 곳에 필요한 양을 적용하는 것이다.
6. 가장 중요한 기술은 ‘데이터 연결’이다
초분광 카메라를 장착하는 것만으로 스마트 농업이 완성되는 것은 아니다.
카메라가 어느 위치에서 데이터를 촬영했는지 알아야 하고, 해당 위치의 작물 상태를 다른 데이터와 연결해야 한다.
그래서 GNSS와 농경지 지도 데이터가 중요하다.
트랙터가 이동하면서 얻은 초분광 데이터를 위치 정보와 결합하면 농경지 전체를 하나의 생육 상태 지도로 만들 수 있다.
이 지도는 이후 가변 산포기의 작업 지시 데이터로 활용될 수 있다.
결국 핵심은 카메라가 아니라 다음과 같은 데이터 흐름이다.
센서 데이터 + 위치 데이터 + 작물 정보 + 분석 모델 + 작업기 제어
이 다섯 가지가 정확하게 연결되어야 실제 농업 현장에서 의미 있는 결과를 얻을 수 있다.
7. 초분광 기술의 현실적인 한계
초분광 영상은 상당히 많은 정보를 제공하지만 그만큼 데이터 처리량도 커질 수 있다.
또한 연구실이나 통제된 환경에서 높은 정확도를 보였던 모델이 실제 농경지에서도 똑같은 성능을 보인다고 단정하기 어렵다.
최근 연구에서도 초분광 기반 농업 기술은 유망하지만 데이터 확보, 비용, 환경 변화, 모델의 전이 가능성 및 외부 검증 등이 실제 현장 적용의 주요 과제로 지적된다.
특히 야외 농경지는 햇빛과 구름, 그림자, 먼지, 토양 노출 등 변수가 많다.
따라서 실제 시스템을 구축한다면 촬영 → 보정 → 분석 → 현장 측정값과 비교 → 모델 재검증이라는 과정이 필요하다.
8. 자율주행 트랙터에서 안전이 중요한 이유
농업용 자율주행 장비는 일반적인 소프트웨어와 달리 실제 사람과 장비가 함께 움직이는 환경에서 작동한다.
따라서 장애물이나 사람을 인식하지 못하거나 예정된 작업 구역을 벗어나는 상황을 고려해야 한다.
국제표준 ISO 18497-1:2024는 부분 자동화, 반자율 및 자율 농업기계와 트랙터의 설계 원칙과 안전 작업에 필요한 정보 등을 다루고 있다. 또한 ISO 18497-2는 장애물 보호 시스템, ISO 18497-3은 자율 운용 영역을 벗어나는 것을 방지하기 위한 원칙을 다룬다.
따라서 미래의 자율주행 트랙터는 단순히 **“스스로 운전한다”**는 기능보다 안전하게 멈추고 작업 영역을 관리할 수 있는지가 더욱 중요하다.
9. 앞으로의 농업용 자율주행 기술
향후에는 초분광 카메라 하나에 의존하기보다 RGB 카메라, 멀티스펙트럴 센서, LiDAR, GNSS, IMU 등의 데이터를 함께 활용하는 방향이 발전할 가능성이 있다.
특히 최근 연구에서는 초분광 정보와 3차원 데이터를 결합해 작물의 생육 특성을 더욱 정밀하게 파악하려는 접근도 연구되고 있다.
이렇게 수집된 데이터가 농경지 지도와 연결되고 자율주행 트랙터의 작업기까지 연동된다면,
“보고 → 판단하고 → 이동하고 → 작업하는”
하나의 통합 시스템을 구축할 수 있다.
이는 단순한 자율주행 농기계보다 한 단계 발전한 데이터 기반 건설·농업 모빌리티의 방향이라고 볼 수 있다.
마무리
농업용 자율주행 트랙터에 초분광 카메라를 결합하는 기술은 단순한 자동운전 기술이 아니다.
카메라를 통해 작물의 스펙트럼 정보를 수집하고, AI와 머신러닝을 이용해 생육 상태를 분석한 뒤, 위치 정보와 결합해 농경지별 작업 지도를 만드는 것이 핵심이다.
그리고 이 데이터를 가변 산포기에 전달하면 구역별로 작업량을 다르게 적용할 수 있다.
다만 초분광 데이터가 곧바로 정확한 비료 처방을 의미하는 것은 아니다. 작물 품종과 생육 단계, 조명 조건, 토양 상태, 센서 보정, 학습 데이터 등에 따라 분석 결과가 달라질 수 있기 때문에 현장 검증이 반드시 필요하다.
결국 이 기술의 진짜 가치는 자율주행 트랙터에 카메라 하나를 추가하는 것이 아니라, 작물의 상태를 데이터로 측정하고 그 데이터를 실제 농작업의 의사결정으로 연결하는 데 있다.
앞으로 농업 자동화가 발전할수록 트랙터는 단순한 작업 차량이 아니라 농경지 데이터를 수집하고 분석 결과에 따라 작업을 수행하는 이동형 정밀농업 플랫폼으로 변화할 가능성이 높다.
출처
- Ram et al., A systematic review of hyperspectral imaging in precision agriculture, Computers and Electronics in Agriculture, 2024. 초분광 영상의 정밀농업 활용과 데이터 처리·실시간 플랫폼·머신러닝 등의 연구 동향을 검토한 논문이다.
- Khan et al., A systematic review on hyperspectral imaging technology with a machine and deep learning methodology for agricultural applications, Ecological Informatics, 2022. 농업용 초분광 데이터와 머신러닝·딥러닝 연구를 종합적으로 검토했다.
- Karukayil et al., 3D crop reconstruction: A review of hyperspectral and multispectral approaches, Computers and Electronics in Agriculture, 2026. 초분광·멀티스펙트럴 데이터와 3D 정보를 결합하는 접근을 다룬다.
- ISO 18497-1:2024, Agricultural machinery and tractors — Safety of partially automated, semi-autonomous and autonomous machinery — Part 1.
- ISO 18497-2:2024, Obstacle protection systems. 자율 농업기계의 장애물 보호 시스템 설계 원칙을 다룬다.
- ISO 18497-3:2024, Autonomous operating zones. 자율 운용 영역과 영역 이탈 방지에 관한 원칙을 다룬다.